


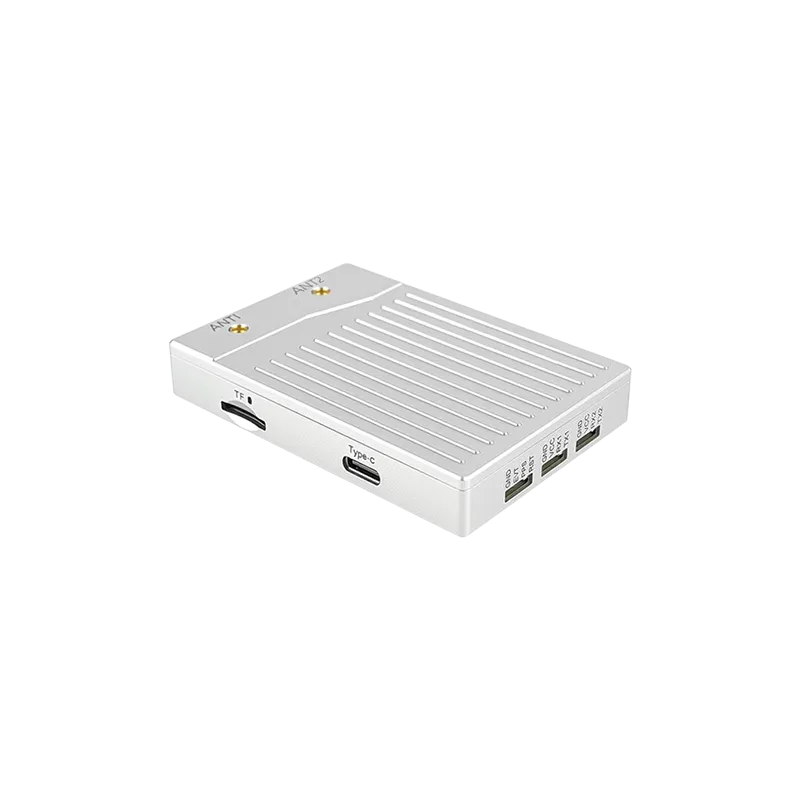
次世代ロボットシステム向けのリアルタイム運動学技術の実装に関する包括的なガイド。
高精度ロボティクス入門
現代の自動化の状況は、航法におけるサブデシメートル精度の需要により劇的な変化を遂げています。この革命の中心には、従来のグローバル測位システムの限界を超える特殊なハードウェアソリューションである RTK GNSSロボティクス受信機があります。標準的なGNSSソリューションは、スマートフォンや一般的な車両ナビゲーションに十分な精度で数メートル以内の精度を提供することが多いです。しかし、自律型芝刈り機、配達ロボット、精密農業トラクターでは、誤差範囲が0.5メートルでも壊滅的な故障や運用効率の低下につながる可能性があります。
リアルタイム運動学(RTK)技術を活用することで、ロボティクスはセンチ単位の局在化を実現できます。この精密さは単なる贅沢ではありません。複雑な環境と相互作用し、あらかじめ定められた経路を外科的に正確に辿り、人間の居住地域で安全プロトコルを維持しなければならないロボットにとっての基本的な要件です。本ガイドでは、あらゆるロボットプラットフォームで高精度ポジショニングを可能にする複雑な仕組み、実装戦略、そしてプロフェッショナルグレードのソリューションを探ります。
RTK GNSS技術の仕組み
リアルタイムキネマティック技術は、衛星信号の搬送波の位相を解析することで機能し、信号の情報内容だけでなく、これを実現するために、 ロボティクス用のRTK GNSS受信機 には、ベースステーションとローバーという2つの主要なコンポーネントが必要です。基地局は既知の調査済みの場所に設置されます。衛星信号を監視し、大気遅延や軌道変動による誤差を計算します。これらの補正はリアルタイムでロボットに搭載された「ローバー」モジュールに送信されます。
ローバーは自身の衛星観測データと基地局のデータを組み合わせて、キャリア位相の整数曖昧さを解決します。このプロセスにより、システムはロボットの基地局に対する相対位置を1〜2センチの精度で特定できます。現代の受信機はGPS、GLONASS、ガリレオ、北斗など複数の星座に対応しており、衛星が遮断される厳しい環境でも高い位置情報の整合性を保っています。
さらに、多周波数帯(L1、L2、L5)の統合により、「初回固定までの時間」(TTFF)が大幅に短縮されました。これにより、ロボットは高精度なナビゲーション状態をこれまで以上に速く初期化できるようになりました。プロの開発者にとって、これらのキャリア位相ダイナミクスを理解することは、異なる電離層条件や多様な地理的場所で信頼性が高く動作するハードウェアを選ぶ際に不可欠です。
RTK受信機をロボットプラットフォームに統合する
ロボティクス向けのRTK GNSS受信機の成功した統合は、単にモジュールを差し込むだけではありません。ハードウェアインターフェース、データプロトコル、物理的なマウントの慎重な検討が必要です。ほとんどのプロフェッショナルRTKモジュールは、位置出力用にNMEA 0183、補正データ入力用にRTCM 3.xなどの標準化されたプロトコルを使用しています。開発者は、フライトコントローラーやオンボードコンピュータ(ROSベースのシステムなど)がこれらの高周波データストリームを処理できるように設定されていることを確認しなければなりません。
電磁干渉(EMI)も重要な要素です。ロボットはしばしばモーター、高速プロセッサー、無線送信機を搭載しており、これらは弱い衛星信号に干渉するノイズを発生させることがあります。高品質でシールドされたアンテナを使用し、干渉源から離して設置することが不可欠です。多くのエンジニアは、同軸ケーブルを通じた信号損失を最小限に抑えるため、アンテナと受信機を統合した統合モジュールを選択します。
基地局とローバー間の通信遅延も最小限に抑えなければなりません。UHF無線リンクやNTRIP(インターネットプロトコルを使ったRTCMネットワークトランスポート)を使用する場合、RTK「固定」状態を維持するために、訂正データの受信遅延は1〜2秒未満に抑えられるべきです。リンクが途切れると、受信機は「フロート」状態に戻り、精度がデシメートルレベルまで低下し、ロボットの自律運転が停止する可能性があります。
環境課題の乗り越え方
ロボット 向けRTKのGNSS受信機 にとって最も重要な障害の一つは「都市峡谷」効果です。高層ビルや密集した樹木、大型の金属構造物は衛星信号を反射し、多重経路干渉を生じます。その結果、受信側はより長い経路を通った信号に基づいて位置を計算し、誤差が生じます。これを緩和するために、高度な受信機は高度なマルチパスリジェクションアルゴリズムを用い、「全星座」トラッキングを活用して可視衛星の数を最大化しています。
屋内や重いトンネルの下など、GNSS信号が完全に遮断される状況では、高性能ロボットシステムはしばしばセンサーフュージョンを用います。これには、RTKデータを慣性測定ユニット(IMU)、ホイールオドメトリー、またはLiDARと組み合わせることが含まれます。カルマンフィルターを使用することで、ロボットは短時間のGNSS障害時に自分の位置を正確に推定できます。このハイブリッド方式により、RTK受信機が提供する高精度データを最大限に活用しつつ、信号損失のフォールバックメカニズムも維持できます。
天候条件も影響します。GNSS信号は一般的に雨や霧に耐性がありますが、極端な大気条件は対流圏を通じた信号伝播に影響を与えることがあります。現代のRTKアルゴリズムはこれらの変数を補正するよう設計されていますが、ユーザーは最も安定したパフォーマンスは空をクリアかつ遮られなく見ることで常に達成されるべきです。
現代産業における主な応用
RTK GNSS受信機のロボティクスへの応用は、複数の高リスク産業にまたがっています。精密農業では、自律トラクターやドローンがRTKを使って種子をまき、肥料を1センチ単位の精度で施し、廃棄物を減らし作物の収量を最大化します。これらのシステムはほぼゼロの逸脱で何年も同じ経路をたどることができ、手動操舵や標準GPSでは不可能な偉業です。
物流や配送の分野では、ラストマイル配送ロボットはRTKを使って狭い歩道を移動し、障害物に衝突せずに特定の顧客のドアに到達します。同様に、測地測量や建設においては、自律ローバーが現場をプロ級の精度でマッピングし、構造物の配置を確認することができ、従来の測量方法に伴う労働コストと時間を大幅に削減できます。
さらに、自律型ロボット芝刈り機の台頭により、RTK技術は消費者市場に導入されました。従来のモデルが境界線の埋設を必要としていたのに対し、RTK対応の芝刈り機は仮想境界を通じてプログラムできるため、柔軟な庭の管理と完璧な芝刈りパターンを実現しています。この移行は、高精度GNSSハードウェアが日常的なアプリケーションによりアクセスしやすく堅牢になっていることを示しています。
なぜロボティクスGNSSのニーズにヨンハオを選ぶのか
ヨンハオでは、最も要求の高い自律プロジェクトに合わせた最先端のポジショニングソリューションを提供することを専門としています。GNSS技術の専門知識により、産業界の厳しさに耐える高性能ハードウェアを製造できます。小規模な研究ドローンから大型自律走行車のフリートまで、当社の RTK GNSSロボティクス受信機 ラインナップは、一貫したセンチメートル単位の精度を提供するよう設計されています。
当社の製品ラインナップには、高精度ローカリゼーションの業界標準である 著名なUM980 および ZED-F9P 互換モジュールが含まれます。これらのモジュールはマルチバンド、マルチコンステレーションに対応しており、困難な環境下でもロボットが安定したフィックスを維持できるようにします。また、優れた利得および多重経路除去機能を備えた専用 のRTK GNSSアンテナ も提供しています。
永浩の強みは、信頼性と技術サポートへのコミットメントにあります。私たちはロボット統合の複雑さを理解しており、成功を支援するために必要なドキュメント化とカスタマイズサービスの提供に専念しています。妨害防止システムから統合アンテナモジュールまで、私たちのソリューションは次世代の自律システムを可能にするために設計されています。
よくある質問
Q1: RTKロボティクス向けGNSS受信機は自律航法をどのように向上させるのですか?
基地局からのリアルタイム補正を用いてセンチメートル単位の位置精度を提供し、ロボットが正確な経路をたどり、環境と安全に連携できるようにします。
Q2: 都市部でのロボット技術にRTK GNSS受信機を利用できますか?
はい、ただし性能は信号の可視性に依存します。ヨンハオの現代的なマルチコンステレーション受信機は、都市環境での安定性を維持するためにマルチパスリジェクション設計となっています。
Q3: ロボティクス用RTK GNSS受信機における「フロート」ステータスと「固定」ステータスの違いは何ですか?
「固定」状態は搬送波位相の曖昧さを解決し、センチメートルレベルの精度を達成したことを意味し、「フロート」はシステムがまだ計算中であり、精度は通常デシメートル範囲であることを示します。
Q4: ロボット用のRTK GNSS受信機は、常にインターネット接続が必要ですか?
NTRIPを修正に使う場合は、インターネット接続が必要です。あるいは、携帯通信が届かない地域ではUHF無線リンク付きのローカル基地局を使うこともできます。
Q5: 私のプロジェクトに適したロボット工学用のRTK GNSS受信機はどのように選べばよいですか?
サポートする星座の数、周波数帯域(L1/L2/L5)、消費電力、インターフェース互換性、統合アンテナの必要性などを考慮してください。