


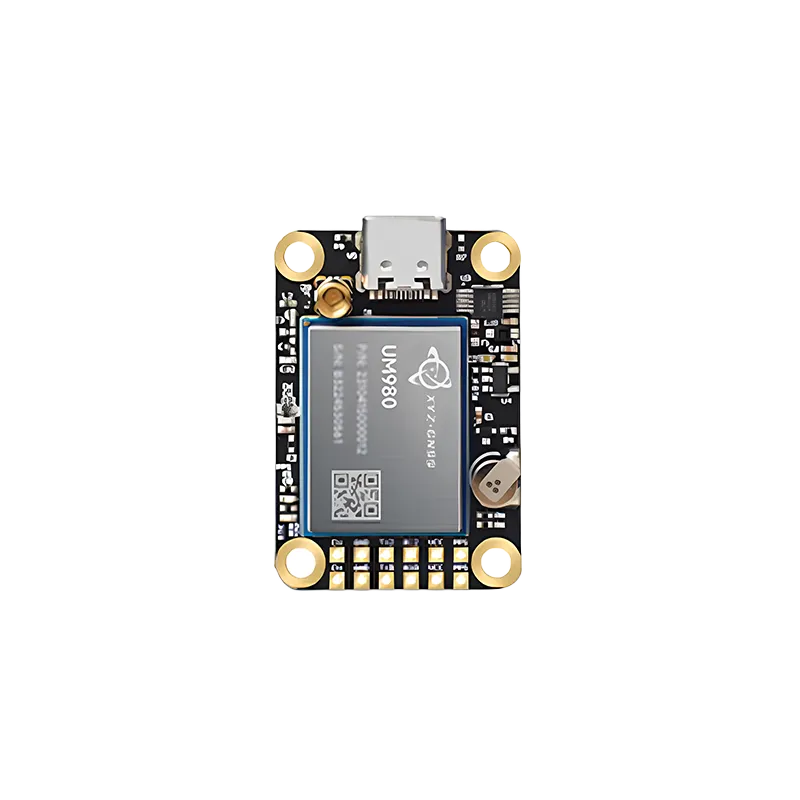
現代無人航空システムにおける高精度RTK技術の理解、選択、実装に関する権威あるガイド。
無人システムにおける高精度航法の進化
空中ロボティクスの分野は、過去10年間で劇的な変革を遂げました。それ以前は、標準的な全地球測位システムは数メートル単位の精度を提供しており、一般的なレクリエーション飛行には十分でしたが、産業用途には及びませんでした。現在、センチメートル単位の精度への需要により、 RTK GNSSモジュール はプロフェッショナルにとって不可欠なコンポーネントとなっています。リアルタイムキネマティック(RTK)技術は、衛星コンステレーションからの信号と地上局の信号を比較することで、電離層遅延やその他の信号誤差をリアルタイムで補正することを可能にします。このレベルの精度はもはや贅沢ではありません。自動化されたインフラ検査から高密度都市配送に至るまで、幅広い業務に求められます。
UAV向けのRTK GNSSモジュールを実装することで、運用者はこれまで不可能だった安定性と再現可能な精度を実現できます。コード位相データだけでなく搬送波位相測定を利用することで、誤差範囲がわずか1〜2センチメートルで位置を分離できます。この技術的飛躍により、ドローン業界は信号の多重経路や大気妨害により従来のGPSが故障する環境で複雑な課題に取り組む力を与えました。これらのシステムの仕組みや応用を深く掘り下げると、UAVプラットフォームとRTK能力の融合こそが次世代の自律飛行の基盤であることが明らかになります。
UAV向けRTK GNSSモジュールのアーキテクチャの理解
高性能 RTK GNSSモジュールの能力を十分に理解するには、その内部アーキテクチャを理解する必要があります。これらのモジュールは単純な受信機ではありません。これらはGPS、GLONASS、Galileo、BeiDouなど複数の星座からの多周波数信号を処理するために設計された高度なコンピュータです。典型的なプロフェッショナルグレードモジュールは、高感度のRFフロントエンドと高度なデジタル信号処理(DSP)アルゴリズムを備えています。複数の周波数(L1、L2、L5など)を追跡できる能力は非常に重要です。これにより、部分的な空の遮蔽がある厳しい環境でもモジュールが迅速に固定された解に収束できます。このマルチバンド方式は、初回定位までの時間(TTFF)を大幅に短縮し、位置情報データの堅牢性を高めます。
さらに、UAV向けの最新のRTK GNSSモジュールは、慣性計測ユニット(IMU)を統合して融合航法ソリューションを提供することが多いです。この技術は密結合GNSS/INS統合として知られ、橋の下や高層ビルの近くなど、衛星信号が短時間途切れてもUAVが位置を維持できるようにします。モジュールはナビゲーションシステムの「頭脳」として機能し、UART、USB、CANバスなどのプロトコルを通じてフライトコントローラーと常に通信します。開発者やエンジニアにとって、コンパクトな形状で低消費電力のモジュールを選ぶことが非常に重要です。なぜなら、1グラムやミリワット1つがドローンの飛行時間やペイロード容量に影響を与えるからです。小型化・オールインワンのRTKボードへのシフトにより、小規模UAVメーカーにとって精密技術へのアクセスが民主化されました。
RTK GNSSモジュール向けUAVの戦略的統合のヒント
UAV向けのRTK GNSSモジュールを成功裏に統合するには、単なるプラグアンドプレイ接続以上のものが必要です。ハードウェア配置や電子シールドに対する戦略的なアプローチが求められます。UAV設計で最も一般的な問題の一つは、モーター、電子速度コントローラー(ESC)、無線ビデオ送信機などの高出力部品からの電磁干渉(EMI)です。RTKモジュールの性能を最大化するためには、これらのノイズ源からできるだけ遠くに設置すべきです。接地された銅箔や特殊なRFシールドエンクロージャーを使用することで、信号対雑音比(SNR)を大幅に向上させ、ミッション中ずっとモジュールが「固定」RTK状態を維持できるようにします。「フロート」状態は通常、過剰なノイズや衛星の視界不足を示し、数デシメートルの位置ドリフトを引き起こすことがあります。
統合のもう一つの重要な側面はアンテナの選択と配置です。アンテナは空をクリアかつ遮られなく見渡せる必要があり、安定した地上面に設置して、ドローンフレームからの多重経路反射を最小限に抑えるべきです。精密な位置制御と進位(ヨー)の両方を提供するデュアルアンテナシステムでは、2つのアンテナ間の基準距離をフライトコントローラーソフトウェアで慎重に計算・設定する必要があります。ArduPilotやPX4のような最新のファームウェアは、UAVセットアップ用のRTK GNSSモジュールを広範にサポートしており、MAVLinkを通じて必要なRTK補正ストリームを提供する地上管制局(GCS)とのシームレスな通信を可能にします。搭載コンパスとIMUの適切な校正とRTKデータが、信頼性と安全な自律飛行体験を確保するための最終ステップです。
マッピング精度と写真測量効率の最大化
商業分野で RTK GNSSモジュールをUAVに 採用する主な要因は、マッピング効率の大幅な向上です。従来の写真測量では、測量士が現場全体に数十の地上管制点(GCP)を手動で配置し、結果として得られる地図が正確にジオリファレンスされていることを確認しなければなりませんでした。この工程は時間がかかり、労力も多く、時には険しい地形では危険なこともあります。高精度RTKモジュールにより、ドローンはすべてのカメラトリガーの座標をセンチメートル単位の精度で正確に記録します。これにより「ダイレクトジオリファレンシング」が可能となり、必要なGCP数を最大90%削減しつつ、優れたグローバル精度を実現できます。この効率向上は、測量会社にとって運用コストの削減とプロジェクトの迅速な対応に直接つながります。
フォトグラメトリーに加え、UAV用のRTK GNSSモジュールはLiDAR(光検出・測距)運用に不可欠です。LiDARセンサーは1秒間に数百万のポイントを生成し、それぞれのポイントは3次元空間に正確に位置しなければなりません。RTKモジュールが提供する安定した高周波測位データがなければ、生成される点群は歪み、高精度の工学モデルには利用できなくなります。備蓄の体積計算、ダムの構造的強度の監視、都市景観のデジタルツインの作成など、RTKデータの信頼性こそが、プロフェッショナルグレードの航空データと趣味の画像を分ける要素です。高品質なRTKハードウェアに投資することで、組織は自らのデータが重要な意思決定の「真実の情報源」として信頼できるままであることを確保します。
ヨンハオ:高精度UAVソリューションの先駆者
衛星航法業界の先駆者として、 永浩 は高精度測位の無人プラットフォームへの統合を完成させることに長年を捧げてきました。研究開発への取り組みにより、最も要求の高い空中用途に対応する製品群が生まれました。 UAV用のRTK GNSSモジュール は単なる精度以上のものでなければならないと理解しています。産業用ドローンが日々直面する過酷な環境にも耐えられなければなりません。農村部での農業用散布から高干渉ゾーンの送電線検査まで、Yonghaoソリューションは専門家が信頼する安定性と一貫性を提供します。
当社の製品ラインナップには、デュアルアンテナヘディングとマルチコンステレーション対応をコンパクトなフォームファクターで提供する高く評価されている YHRTK-982が含まれます。さらに、 ZED-F9P ベースのモジュールなど、人気のフライトコントローラーとのシームレスな統合に最適化された専用ハードウェアも提供しています。ヨンハオの利点は、深い技術的専門知識と、特定のプロジェクト要件に合わせたカスタマイズされたGNSSソリューションを提供できる能力にあります。ヨンハオを選ぶことで、単なる部品を購入することではありません。自律システムの成功に専念するパートナーを得られるのです。当社のモジュールは、さまざまな温度や振動条件下で長期的な信頼性とピーク性能を保証するため、産業用グレードの部品で設計されています。
よくある質問
Q1: 農業用UAVにRTK GNSSモジュールを使用する主な利点は何ですか?
精密農業において、UAV用のRTK GNSSモジュールは、作物散布や健康モニタリングにおいてセンチメートル単位の精度を可能にします。これにより、肥料施布中の重複や欠損を防ぎ、化学廃棄物を削減し、ドローンが毎回まったく同じ飛行経路をたどることが保証されます。これは作物成長の多時間的分析において非常に重要です。
Q2: UAV用のRTK GNSSモジュールは信号遮断をどのように扱いますか?
高品質なRTK無人航空機向けGNSSモジュールは、マルチコンステレーションおよびマルチ周波数追跡を活用しています。GPSや北斗などからの信号を同時に受信することで、木や建物に遮られた衛星があっても位置を保持できます。さらに、高度なアルゴリズムは多重経路干渉をフィルタリングし、位置データの安定を保つのに役立ちます。
Q3: 既存のドローンをRTK GNSSモジュール(UAV)にアップグレードできますか?
はい、多くのプロ用ドローンはUAV用のRTK GNSSモジュールを後付けで取り付けることができます。RTKデータ処理に対応し、基地局やNTRIPネットワークから補正データを受け取る方法を備えた互換性のあるフライトコントローラーが必要です。永浩は既存のUAVプラットフォームへの容易な統合を目的とした複数のコンパクトモジュールを提供しています。
Q4: PPKとUAV用のRTK GNSSモジュール使用の違いは何ですか?
RTKの無人航空機向けGNSSモジュールは飛行中にリアルタイムで補正を行いますが、PPK(後処理キネマティック)は生データを記録し、飛行完了後に補正を適用します。RTKは正確なナビゲーションと着陸に優れている一方で、PPKはリアルタイムテレメトリリンクが不安定なマッピングによく使われます。
Q5: UAV用の典型的なRTK GNSSモジュールはどのくらいの電力を消費しますか?
ヨンハオが提供するような現代のモジュールの多くは、極めて高い効率を目的に設計されています。UAV用の標準的なRTK GNSSモジュールは、追跡衛星の数や処理負荷に応じて通常0.5Wから1.5Wの消費電力を消費します。これにより高精度な能力がドローンの総飛行時間を大幅に短縮することはありません。
結論:自律精度の基準を設定する
UAV向けのRTK GNSSモジュールの統合は、無人システムの性能をホビイストレベルからプロフェッショナルな産業標準へと引き上げる最も効果的な方法です。技術の進歩により、センチメートル単位の精度への参入障壁は下がり、これらのツールはより幅広い産業で利用可能になっています。精密農業、地形測量、インフラ検査に注力している場合でも、ナビゲーションデータの信頼性が成功の基盤となります。
UAVの精度を高める準備はできていますか?
今すぐYonghao Expertsにご連絡ください