


急速に進化する現代交通の環境において、絶対位置測定の精度に対する要求はかつてないほど高まっています。車両が従来の人間操作機械から知能的な自律型ロボットへと移行する中で、ナビゲーションにおける誤差の範囲は数メートルから数センチメートルに縮小しています。この技術転換の中心には、 RTK自動車向けGNSSモジュールがあり、リアルタイムキネマティック(RTK)技術を活用して前例のない精度を実現しています。標準的なGPS受信機が誤差範囲が数メートルあるのに対し、RTK対応システムは基地局ネットワークからの補正データを活用して大気誤差や軌道誤差を排除します。このレベルの精度はもはや贅沢ではありません。これは高度運転支援システム(ADAS)および完全自動運転プラットフォームの安全運転のための基本的な要件です。
自動車用RTK GNSSモジュールを車両アーキテクチャに統合するには、単に高品質なセンサーを選ぶだけではありません。マルチコンステレーション対応、信号干渉軽減、衛星データとIMU(慣性測定装置)などの他のオンボードセンサーとのシームレスな融合に関する深い理解が必要です。自動車技術者やTier 1サプライヤーにとって、目標は「都市の峡谷」やトンネル、濃い植生にも対応できる精度だけでなく、十分な頑丈さを持つポジショニングエンジンを作ることです。本ガイドでは、自動車ローカリゼーションの未来を定義する技術的な複雑さ、統合戦略、業界をリードするソリューションを探ります。
現代モビリティにおけるRTK GNSSモジュールの自動車用役割
自動車用RTK GNSSモジュールの主な機能は、車線レベルの位置情報提供です。高速道路環境では、車両が安全な車線変更や複雑なインターチェンジを走行するために、自分がどの車線を占有しているかを正確に把握しなければなりません。従来のGNSSモジュールは、精度がおよそ3〜5メートル程度のため、レーン識別に苦労することが多いです。RTK技術を活用することで誤差は10センチ未満に削減され、車両の制御ロジックはリアルタイムかつ高精度な空間データに基づいて判断を下すことができます。これは特に、運転者が積極的に操舵していないレベル2+およびレベル3の自動運転システムにおいて重要ですが、システムが運用限界に達した際に介入できる準備が必要です。
単純なナビゲーションを超えて、これらのモジュールは協同型インテリジェントトランスポートシステム(C-ITS)において重要な役割を果たします。車両同士(V2V)やインフラ(V2I)と通信する際、衝突を防ぎ交通の流れを最適化するために正確な座標を共有しなければなりません。自動車用のRTK GNSSモジュールは、ネットワーク上で共有されるデータの信頼性を保証します。さらに、これらのモジュール内での多帯域周波数(L1、L2、L5)の統合により、収束時間(システムが「固定された」RTK状態に達するまでの時間)が大幅に向上し、高速走行のダイナミクスに適しています。
ヨンハオは自動車業界が高い可用性と信頼性を求めていることを認識しています。当社のモジュールは、過酷な環境下でも高精度を維持できるよう設計されています。GPS、BDS、GLONASS、Galileoなど主要な世界星座すべてをサポートすることで、当社のハードウェアは常に十分な衛星を視界に保ち、安定した位置特定を維持できます。この冗長性は安全に関わる自動車アプリケーションの基盤であり、ナビゲーションシステムが車両の中央コンピュータにとって信頼できる情報源であり続けることを保証します。
技術的分析:高精度RTKの仕組み
RTK自動車向けGNSSモジュールの技術的な魅力は、単なるコードベースの測定ではなく、搬送波位相の観測処理にあります。標準的なGNSSは衛星から受信機までの信号の伝播時間に基づいて距離を計算しますが、RTKは信号の搬送波の位相を測定します。搬送波信号の波長は符号ビットよりはるかに短いため、測定は本質的にはるかに細かくなります。しかし、この手法は「整数曖昧さ」問題を導入し、解くには高度なアルゴリズムが必要です。現代の自動車モジュールは、走行中でも数秒でこれらの曖昧さを解決する高速修正アルゴリズムを用いています。
もう一つの重要な技術的側面は、多重経路信号の除去です。自動車の文脈では、信号はアンテナに届く前に建物や他の車両に跳ね返ることがよくあります。これにより、重大な位置ミスが生じることがあります。高度なRTKモジュールには、ナロー相関器や特殊なアンテナ設計などの多重経路軽減技術が組み込まれており、これらの反射信号をフィルタリングします。開発者にとっては、二重または三重周波数帯をサポートするモジュールを選ぶことが不可欠です。これらの追加信号により、単一周波数システムにおける主要な誤差源である電離層遅延を補正できます。
さらに、RTKモジュールにDead Reckoning(DR)技術を統合したことは、自動車業界にとって画期的なものです。 自動車用RTK GNSSモジュール と車載IMUおよびホイールスピードセンサーを組み合わせることで、トンネル内や地下駐車場などGNSS信号が完全に遮断されても正確な位置情報を提供し続けられます。この「フュージョン」位置決め出力により、車両のナビゲーションシステムが連続的かつ滑らかな軌道を保ち、突然のジャンプやサービス停止を防ぎ、危険な操作を招くことを防ぎます。
車両設計とセンサー融合における統合の課題
RTKの自動車向けGNSSモジュールを現代の車両に統合することは、決して容易な障害はありません。主な課題の一つは電磁干渉(EMI)です。車両には高電圧バッテリーから複雑なインフォテインメントシステムまで、電子部品が詰め込まれており、弱い衛星信号に干渉するノイズを発生させることがあります。エンジニアはGNSSデータの完全性を維持するために適切なシールドと信号ルーティングを確保しなければなりません。さらに、アンテナの配置も非常に重要です。自動車用アンテナは、車体に美的に組み込まれ、しばしば「サメのひれ」に隠されたり、屋根の構造に組み込まれたりして空をクリアに見渡せる必要があります。
データレイテンシーも重要な要素です。時速120kmで走行する車両の場合、位置情報のわずか100ミリ秒の遅延で3メートル以上の不確実性が生じます。したがって、RTKモジュールは高い更新速度(しばしば10Hzから20Hz)と低遅延処理を備え、車両の制御システムが現在の情報に基づいて動作していることを保証します。これには、GNSSモジュール内の高性能プロセッサと、CANバスや自動車用イーサネットのような効率的な通信プロトコルが必要で、車両の電子制御ユニット(ECU)にデータを送信します。
最後に、統合の「ラストマイル」はソフトウェアスタックに関わります。 自動車用RTK GNSSモジュール からの生のNMEAまたはバイナリデータは、ADASアルゴリズムで解釈され利用されなければなりません。これには、変換の調整、LiDARやカメラなど他のセンサーとの時間同期、安全モニターの実装が含まれます。ヨンハオは、自動車開発者がこれらの統合課題を克服できるよう、プロトタイピングから量産までの円滑な道のりを確保するために、広範な技術文書とサポートを提供しています。
ヨンハオ:プロフェッショナルRTKオートモーティブソリューションのパートナー
ヨンハオでは、最も要求の高い業界に合わせた高精度衛星ナビゲーションソリューションを専門としています。自動車用RTK GNSSモジュールの開発における専門知識により、自動車サプライチェーンの厳しい基準を満たす製品を提供できます。すべての車両プロジェクトには独自の要件があることを理解しているため、市販のモジュールと、お客様の特定のハードウェアおよびソフトウェアエコシステムに合わせたカスタマイズされたエンジニアリングサービスを提供しています。
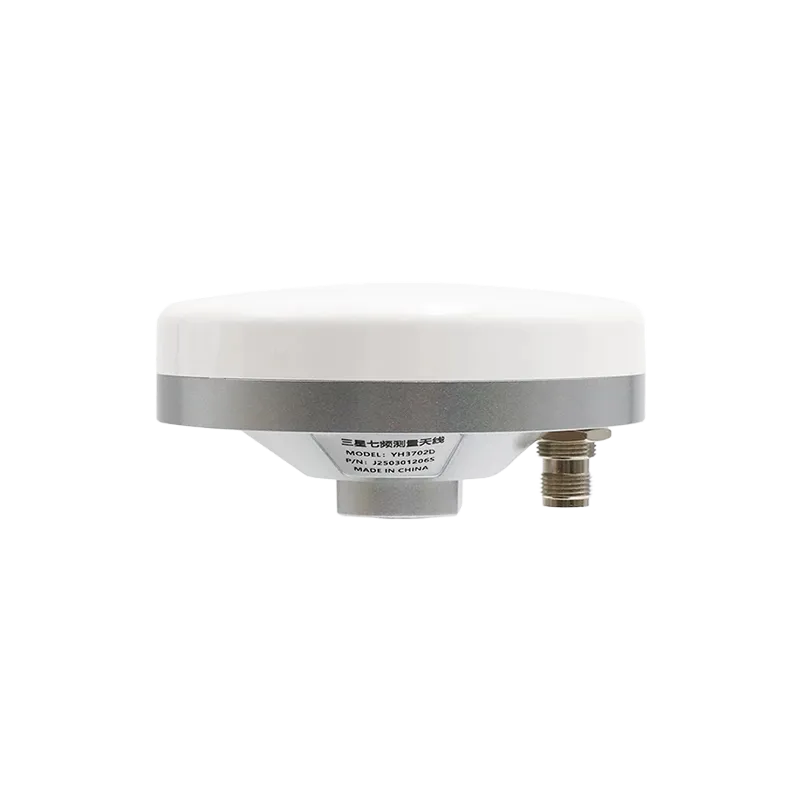
当社の製品ラインナップには、高く評価されている YHRTK-982が含まれており、これは多周波数・多星座モジュールで、センチメートル単位の精度とデュアルアンテナの方位機能を提供します。業界標準の互換性を求める開発者の方には、 当社のZED-F9P ベースのソリューションが自律型プラットフォームでの実績を誇ります。また、極端な温度や振動を含む自動車利用の過酷な環境条件に耐えられる高性能 RTK GNSSアンテナ も提供しています。
ヨンハオを選ぶことは、単に部品を買う以上の意味を持ちます。製品 カスタマイズ やグローバルナビゲーション衛星システムに関する当社の深い技術的専門知識へのアクセスを得られることを意味します。私たちは自動車ポジショニングの限界を推し進め、クライアントがより安全で効率的、かつ自動運転型の車両を作るお手伝いをすることにコミットしています。高精度ハードウェアの全ラインナップについての詳細は、 RTK GNSSモジュール カタログをご覧ください。
高精度自動車モジュールの具体的な利点
-
乗客の安全向上: 信頼性の高い車線レベルの位置を提供することで、 自動車用RTK GNSSモジュール は車線逸脱事故のリスクを大幅に減らし、衝突回避システムの信頼性を向上させます。
-
運用効率: 商業車両や物流において、高精度の位置決めによりルート最適化と自動ヤード管理が可能となり、燃料消費の削減と迅速なターンアラウンドにつながります。
-
将来への備え: スマートシティやV2Xインフラの展開に伴い、高精度RTKモジュールを搭載した車両は次世代の交通管理システムとシームレスに統合できるよう準備が整います。
結論
RTK GNSSモジュールの自動車向け統合は、自動車業界にとって画期的な一歩です。基本的なナビゲーションと現代の自律システムの正確な要件とのギャップを埋める役割を果たします。技術的な基盤を理解し、統合の課題に正面から取り組むことで、メーカーはより安全で洗練された運転体験を提供できます。技術の進歩により、GNSS、IMU、矯正サービスの相乗効果はさらに強まり、道路上のすべての車両の標準となるでしょう。
自動車ナビゲーションシステムを向上させる準備はできていますか?
今すぐYonghao Expertsにご連絡くださいよくある質問
Q1: RTK GNSSモジュールを自動車用に標準GPSと比べて使用する主な利点は何ですか?
主な利点は、メートルレベルからセンチメートルレベルへの精度の飛躍です。これにより、レーンレベルのナビゲーションが可能となり、標準GPSでは誤差範囲が大きいため対応できないADASや自動運転機能に不可欠です。
Q2: 自動車用のRTK GNSSモジュールはトンネル内で動作しますか?
GNSS単体ではトンネル内の信号を受信できません。しかし、プロ用自動車モジュールは通常、慣性デッドレコニング(IMU)センサーと統合されており、衛星信号が回復するまで一定時間正確な位置を維持できます。
Q3: 自動車用のRTK GNSSモジュールはどれくらいの衛星を修理する必要がありますか?
高精度なRTK「固定」ソリューションを実現するには、モジュールは通常、複数のコンステレーションにまたがる少なくとも6〜8基の衛星を良好な信号品質で追跡し、基地局やNTRIPネットワークから補正データを受信する必要があります。
Q4: Yonghaoモジュールは既存の自動車プロトコルと互換性がありますか?
はい、当社のモジュールはNMEA、UBXなどの標準通信プロトコルをサポートし、自動車用CANバスシステムに統合可能で、ほとんどの車両ECUやADASプラットフォームと互換性があります。
Q5: 自動車用RTK GNSSモジュールにはどのような補正サービスが必要ですか?
RTKモジュールはRTCM形式の補正データを必要とします。これは、ローカルの物理ベースステーションや、車両のおおよその位置に基づいて補正を行うネットワーク化されたRTKサービス(NTRIP)へのセルラー接続を通じて提供されます。